
Una servo gearbox è un servo più grande, non un oggetto diverso. Dentro c'è un servocomando multigiro che si comanda con lo stesso impulso a 50 Hz; fuori c'è un riduttore che divide la corsa, moltiplica la coppia e scarica tutto il carico su un albero montato su cuscinetti. Il cablaggio resta a tre fili. Cambiano soltanto i conti.
Le gearbox ServoCity delle serie Stingray e Shark sono costruite attorno a un servo commerciale non modificato. Il servo aziona un pignone, il pignone aziona un ingranaggio di uscita in alluminio e l'ingranaggio è solidale a un albero mozzo in acciaio sostenuto da una coppia di cuscinetti a sfera. Il carico non tocca mai l'albero scanalato del servo: spinte assiali e radiali finiscono sul corpo della gearbox.
L'anello di posizione resta quello del servo, con il suo potenziometro interno. Per questo l'impulso che mandi alla gearbox è esattamente quello che manderesti al servo nudo — se non hai mai pilotato un servo, parti dalla guida Come controllare un servomotore hobby.
Ogni gearbox porta nel nome il suo rapporto: Stingray-5 è un 5:1, Shark-9 è un 9:1. Tutto il resto si ricava con una divisione. Il servo goBILDA delle Stingray copre 1800° (cinque giri) sull'intervallo 500–2500 µs; l'Hitec HSR-M9382TH delle Shark copre 2520° (sette giri) sull'intervallo 800–2200 µs. In uscita trovi quella corsa divisa per il rapporto.
Più il rapporto è alto, più la gearbox è lenta, forte e fine: ogni microsecondo di impulso sposta l'albero di meno, quindi lo stesso disturbo sul segnale produce un errore angolare più piccolo. Scegli il rapporto più alto che ti dà ancora la corsa e la velocità che servono al meccanismo.
Per comandare l'albero in gradi ti basta un numero: i gradi per microsecondo del modello. Vale 0,9 °/µs diviso il rapporto sulle Stingray e 1,8 °/µs diviso il rapporto sulle Shark. Il centro della corsa è sempre a 1500 µs.
impulso_us = 1500 + (angolo_uscita - corsa / 2) / gradi_per_us

// Stingray-5:  corsa 360°, 0,18 °/us  →  90° = 1500 + (90 - 180) / 0,18 = 1000 us
// Shark-7: corsa 360°, 0,257 °/us → 90° = 1500 + (90 - 180) / 0,257 = 1150 usIl corpo è lo stesso — fori filettati M4 sulla griglia goBILDA su tutti i lati, mozzo con foro REX da 8 mm che può trascinare un albero o fare da passacavo — e cambia il servo dentro. Le Stingray usano il servo goBILDA a 5 giri con motore a spazzole e accettano già 4,8 V; le Shark usano l'Hitec HSR-M9382TH brushless con ingranaggi in titanio, più coppia ma alimentazione minima di 6 V e un intervallo di impulso più stretto.
| Stingray (3215) | Shark (3216) | |
|---|---|---|
| Servo interno | goBILDA 2000 Series 5-Turn, dual mode | Hitec HSR-M9382TH, brushless |
| Intervallo PWM (posizione) | 500 – 2500 µs | 800 – 2200 µs |
| Corsa del servo interno | 1800° (5 giri) | 2520° (7 giri) |
| Gradi per µs, in uscita | 0,9 / rapporto | 1,8 / rapporto |
| Tensione | 4,8 – 8,4 V | 6,0 – 8,4 V |
| Corrente di stallo | 2,0 – 3,0 A | 2,7 A |
| Banda morta | 4 µs | 1 µs |
| Ampiezza impulso | 3 – 5 V | 3 – 5 V |
| Verso con impulso crescente | Antiorario | Antiorario |
| Programmatore per la modalità | 3102-0001-0001 | Hitec DPC-11 |
| Modello | Rapporto | Corsa | °/µs | Coppia a 7,4 V | Velocità a 7,4 V |
|---|---|---|---|---|---|
| Stingray-2 | 2:1 | 900° | 0,45 | 50,4 kg·cm | 0,34 s/60° · 30 giri/min |
| Stingray-3 | 3:1 | 600° | 0,30 | 75,6 kg·cm | 0,51 s/60° · 20 giri/min |
| Stingray-4 | 4:1 | 450° | 0,225 | 100,8 kg·cm | 0,68 s/60° · 15 giri/min |
| Stingray-5 | 5:1 | 360° | 0,18 | 126,0 kg·cm | 0,85 s/60° · 12 giri/min |
| Stingray-7 | 7:1 | 257° | 0,129 | 176,4 kg·cm | 1,19 s/60° · 8,6 giri/min |
| Stingray-9 | 9:1 | 200° | 0,10 | 226,8 kg·cm | 1,53 s/60° · 6,7 giri/min |
| Modello | Rapporto | Corsa | °/µs | Coppia di stallo | Velocità a 7,4 V |
|---|---|---|---|---|---|
| Shark-2 | 2:1 | 1260° | 0,90 | 68 kg·cm | 0,28 s/60° · 36 giri/min |
| Shark-3 | 3:1 | 840° | 0,60 | 102 kg·cm | 0,42 s/60° · 24 giri/min |
| Shark-4 | 4:1 | 630° | 0,45 | 136 kg·cm | 0,56 s/60° · 18 giri/min |
| Shark-5 | 5:1 | 504° | 0,36 | 170 kg·cm | 0,70 s/60° · 14 giri/min |
| Shark-7 | 7:1 | 360° | 0,257 | 238 kg·cm | 0,98 s/60° · 10 giri/min |
| Shark-9 | 9:1 | 280° | 0,20 | 306 kg·cm | 1,26 s/60° · 8 giri/min |
Il servo dentro la gearbox è dual mode. In modalità posizione (feedback) l'impulso è un angolo: la gearbox ci va e ci resta, contrastando il carico. In modalità continua l'impulso diventa una velocità con verso: 1500 µs significa fermo, impulsi più corti e più lunghi fanno girare l'albero nei due sensi, senza fine corsa.
Puoi comprarla in una modalità e cambiarla quando vuoi, senza aprirla: sulle Stingray si usa il 3102 Series Dual Mode Servo Programmer (3102-0001-0001), sulle Shark il programmatore Hitec DPC-11. In rotazione continua le Stingray lavorano tra 900 e 2100 µs.
| Impulso | Modalità posizione (Stingray-5) | Modalità continua (Stingray) |
|---|---|---|
| 500 µs | 0° — un estremo della corsa | Fuori dall'intervallo continuo (900 – 2100 µs) |
| 900 µs | 72° | Massima velocità, verso orario |
| 1000 µs | 90° | Veloce, verso orario |
| 1500 µs | 180° — centro | Fermo |
| 2000 µs | 270° | Veloce, verso antiorario |
| 2100 µs | 288° | Massima velocità, verso antiorario |
| 2500 µs | 360° — altro estremo della corsa | Fuori dall'intervallo continuo (900 – 2100 µs) |
La continua serve quando la posizione la conosce qualcun altro: un finecorsa, un encoder esterno, una telecamera, oppure un operatore con il radiocomando. Per un nastro, un verricello o una ruota motrice lenta e fortissima è la scelta giusta; per un giunto che deve tornare sempre allo stesso angolo resta in modalità posizione.
Il connettore è il classico servo a tre poli: segnale, V+ e massa. Il segnale accetta da 3 a 5 V, quindi va bene direttamente da Arduino, ESP32, Raspberry Pi, da un ricevitore R/C o da un Control Hub REV. Il problema, come sempre con i servi, è l'alimentazione — solo che qui è tre volte più grande.
Una gearbox in stallo assorbe da 2 a 3 A, e ci va ogni volta che solleva un carico vicino al suo limite. Serve un alimentatore o una batteria dedicati: 4,8–8,4 V per le Stingray, 6,0–8,4 V per le Shark. Una LiPo 2S (7,4 V nominali, 8,4 V a piena carica) sta dentro entrambi gli intervalli e dà la coppia e la velocità massime di catalogo.
Si usa la solita libreria Servo, con due accorgimenti. Primo: passa ad attach() l'intervallo completo della gearbox, altrimenti la libreria taglia gli impulsi a 544–2400 µs e perdi una parte della corsa delle Stingray. Secondo: dimentica write() in gradi, che distribuisce 0–180 sull'intervallo di impulso e non sui gradi veri dell'albero. Lavora in microsecondi e converti tu.
// Servo gearbox su D9, alimentata a 7,4 V con la massa
// collegata al GND di Arduino.

#include <Servo.h>

// --- scegli la famiglia e il rapporto ---
const int   MIN_US   = 500;    // Stingray: 500   Shark: 800
const int   MAX_US   = 2500;   // Stingray: 2500  Shark: 2200
const float SERVO_DEG = 1800.0; // Stingray: 1800  Shark: 2520
const float RATIO    = 5.0;    // Stingray-5 = 5:1

const float TRAVEL = SERVO_DEG / RATIO;               // 360 gradi
const float DEG_PER_US = TRAVEL / (MAX_US - MIN_US);  // 0,18

Servo gearbox;

// Angolo dell'albero di uscita (0...TRAVEL) -> impulso in us.
int usForDeg(float deg) {
  if (deg < 0) deg = 0;
  if (deg > TRAVEL) deg = TRAVEL;            // mai oltre il fine corsa
  return MIN_US + (int)(deg / DEG_PER_US + 0.5);
}

void setup() {
  gearbox.attach(9, MIN_US, MAX_US);         // tutta la corsa
  gearbox.writeMicroseconds(usForDeg(TRAVEL / 2)); // parte al centro
  delay(2000);                              // e lenta: lasciale tempo
}

void loop() {
  gearbox.writeMicroseconds(usForDeg(90));   // 1000 us
  delay(3000);
  gearbox.writeMicroseconds(usForDeg(270));  // 2000 us
  delay(3000);
}
I tempi di attesa non sono un dettaglio. Una Stingray-5 impiega 0,85 s per 60°: da un estremo all'altro dei suoi 360° sono più di cinque secondi. Se mandi la posizione successiva prima che la gearbox sia arrivata, il moto risulta a scatti. Per movimenti morbidi, avvicinati al bersaglio a piccoli passi:
// Muove l'albero verso 'target' gradi a velocita costante.
float current = TRAVEL / 2;

void moveTo(float target, float degPerSec) {
  const int STEP_MS = 20;                    // una trama PWM
  float step = degPerSec * STEP_MS / 1000.0;
  while (abs(target - current) > step) {
    current += (target > current) ? step : -step;
    gearbox.writeMicroseconds(usForDeg(current));
    delay(STEP_MS);
  }
  current = target;
  gearbox.writeMicroseconds(usForDeg(current));
}

// moveTo(300, 30);  // a 30 gradi/s, sotto i 70 gradi/s della Stingray-5
In modalità continua i gradi non esistono più: l'impulso è una velocità con segno attorno a 1500 µs. Tieni d'occhio la banda morta — 4 µs sulle Stingray — e, se la gearbox striscia lentamente con 1500 µs, correggi il punto di fermo di qualche microsecondo invece di mandare sempre 1500.
// Stingray in rotazione continua: 900...2100 us, 1500 = fermo.
const int STOP_US = 1500;   // ritoccalo se a riposo si muove
const int SPAN_US = 600;    // 1500 +/- 600

// speed da -100 (orario, massimo) a +100 (antiorario, massimo).
void setSpeed(int speed) {
  speed = constrain(speed, -100, 100);
  gearbox.writeMicroseconds(STOP_US + speed * SPAN_US / 100);
}

setSpeed(50);    // meta velocita, antiorario
setSpeed(0);     // fermo
setSpeed(-100); // massima velocita, orarioCon un'ampiezza accettata da 3 a 5 V, qualsiasi uscita a 3,3 V basta. Su ESP32 la libreria ESP32Servo espone le stesse attach(pin, min, max) e writeMicroseconds(): lo sketch qui sopra gira quasi senza modifiche. Su Raspberry Pi evita il PWM software, che trema di decine di microsecondi — su una Shark-2 da 0,9 °/µs vuol dire gradi interi; usa un PWM hardware o una scheda PCA9685 a 50 Hz, che ha il vantaggio di gestire sedici canali via I²C.
Una servo gearbox è, per la ricevente, un servo come tutti gli altri: si collega direttamente a un canale e la comandi dallo stick, senza Arduino e senza una riga di codice. È la soluzione più rapida per un braccio, una pinza, una torretta o un verricello comandati a mano, e funziona con qualsiasi radiocomando che usi l'uscita servo standard, come il radiocomando ServoCity Element-4 (3113-0004-0001) con la sua ricevente Element (3112-0006-0001).
La ricevente genera le stesse trame a 50 Hz di Arduino, con due differenze da conoscere. La prima è l'intervallo: quasi tutti i trasmettitori inviano 1000–2000 µs con lo stick a fine corsa, mentre le Stingray accettano 500–2500 µs. La seconda è l'alimentazione: la ricevente porta V+ e massa a tutti i canali, ma non produce corrente — la prende dalla batteria o dal BEC collegati al suo bus.
Con l'intervallo standard di 1000–2000 µs una gearbox in modalità posizione usa solo la parte centrale della sua corsa. Aumentare gli end point del canale sul trasmettitore aiuta, ma solo fino a circa 900–2100 µs e solo se il radiocomando lo permette.
La soluzione completa è il Servo Travel Tuner: estende l'escursione di qualsiasi radiocomando RC. Si inserisce tra ricevente e gearbox come una prolunga e allarga l'impulso in uscita fino a 500–2500 µs, regolando a parte centro, lato sinistro e lato destro. Funziona con qualsiasi trasmettitore, anche il più semplice senza end point regolabili, senza programmare nulla.
| Impulso dalla ricevente | Stingray-5 · posizione | Shark-5 · posizione | Stingray · continua |
|---|---|---|---|
| Standard · 1000 – 2000 µs | 180° (da 90° a 270°) | 360° | ≈ 83 % della velocità massima |
| End point aumentati · ≈ 900 – 2100 µs | ≈ 216° | ≈ 432° | Velocità massima piena |
| Servo Travel Tuner · fino a 500 – 2500 µs | 360° — corsa completa | 504° (800 – 2200 µs) | Velocità massima piena (basta 900 – 2100 µs) |
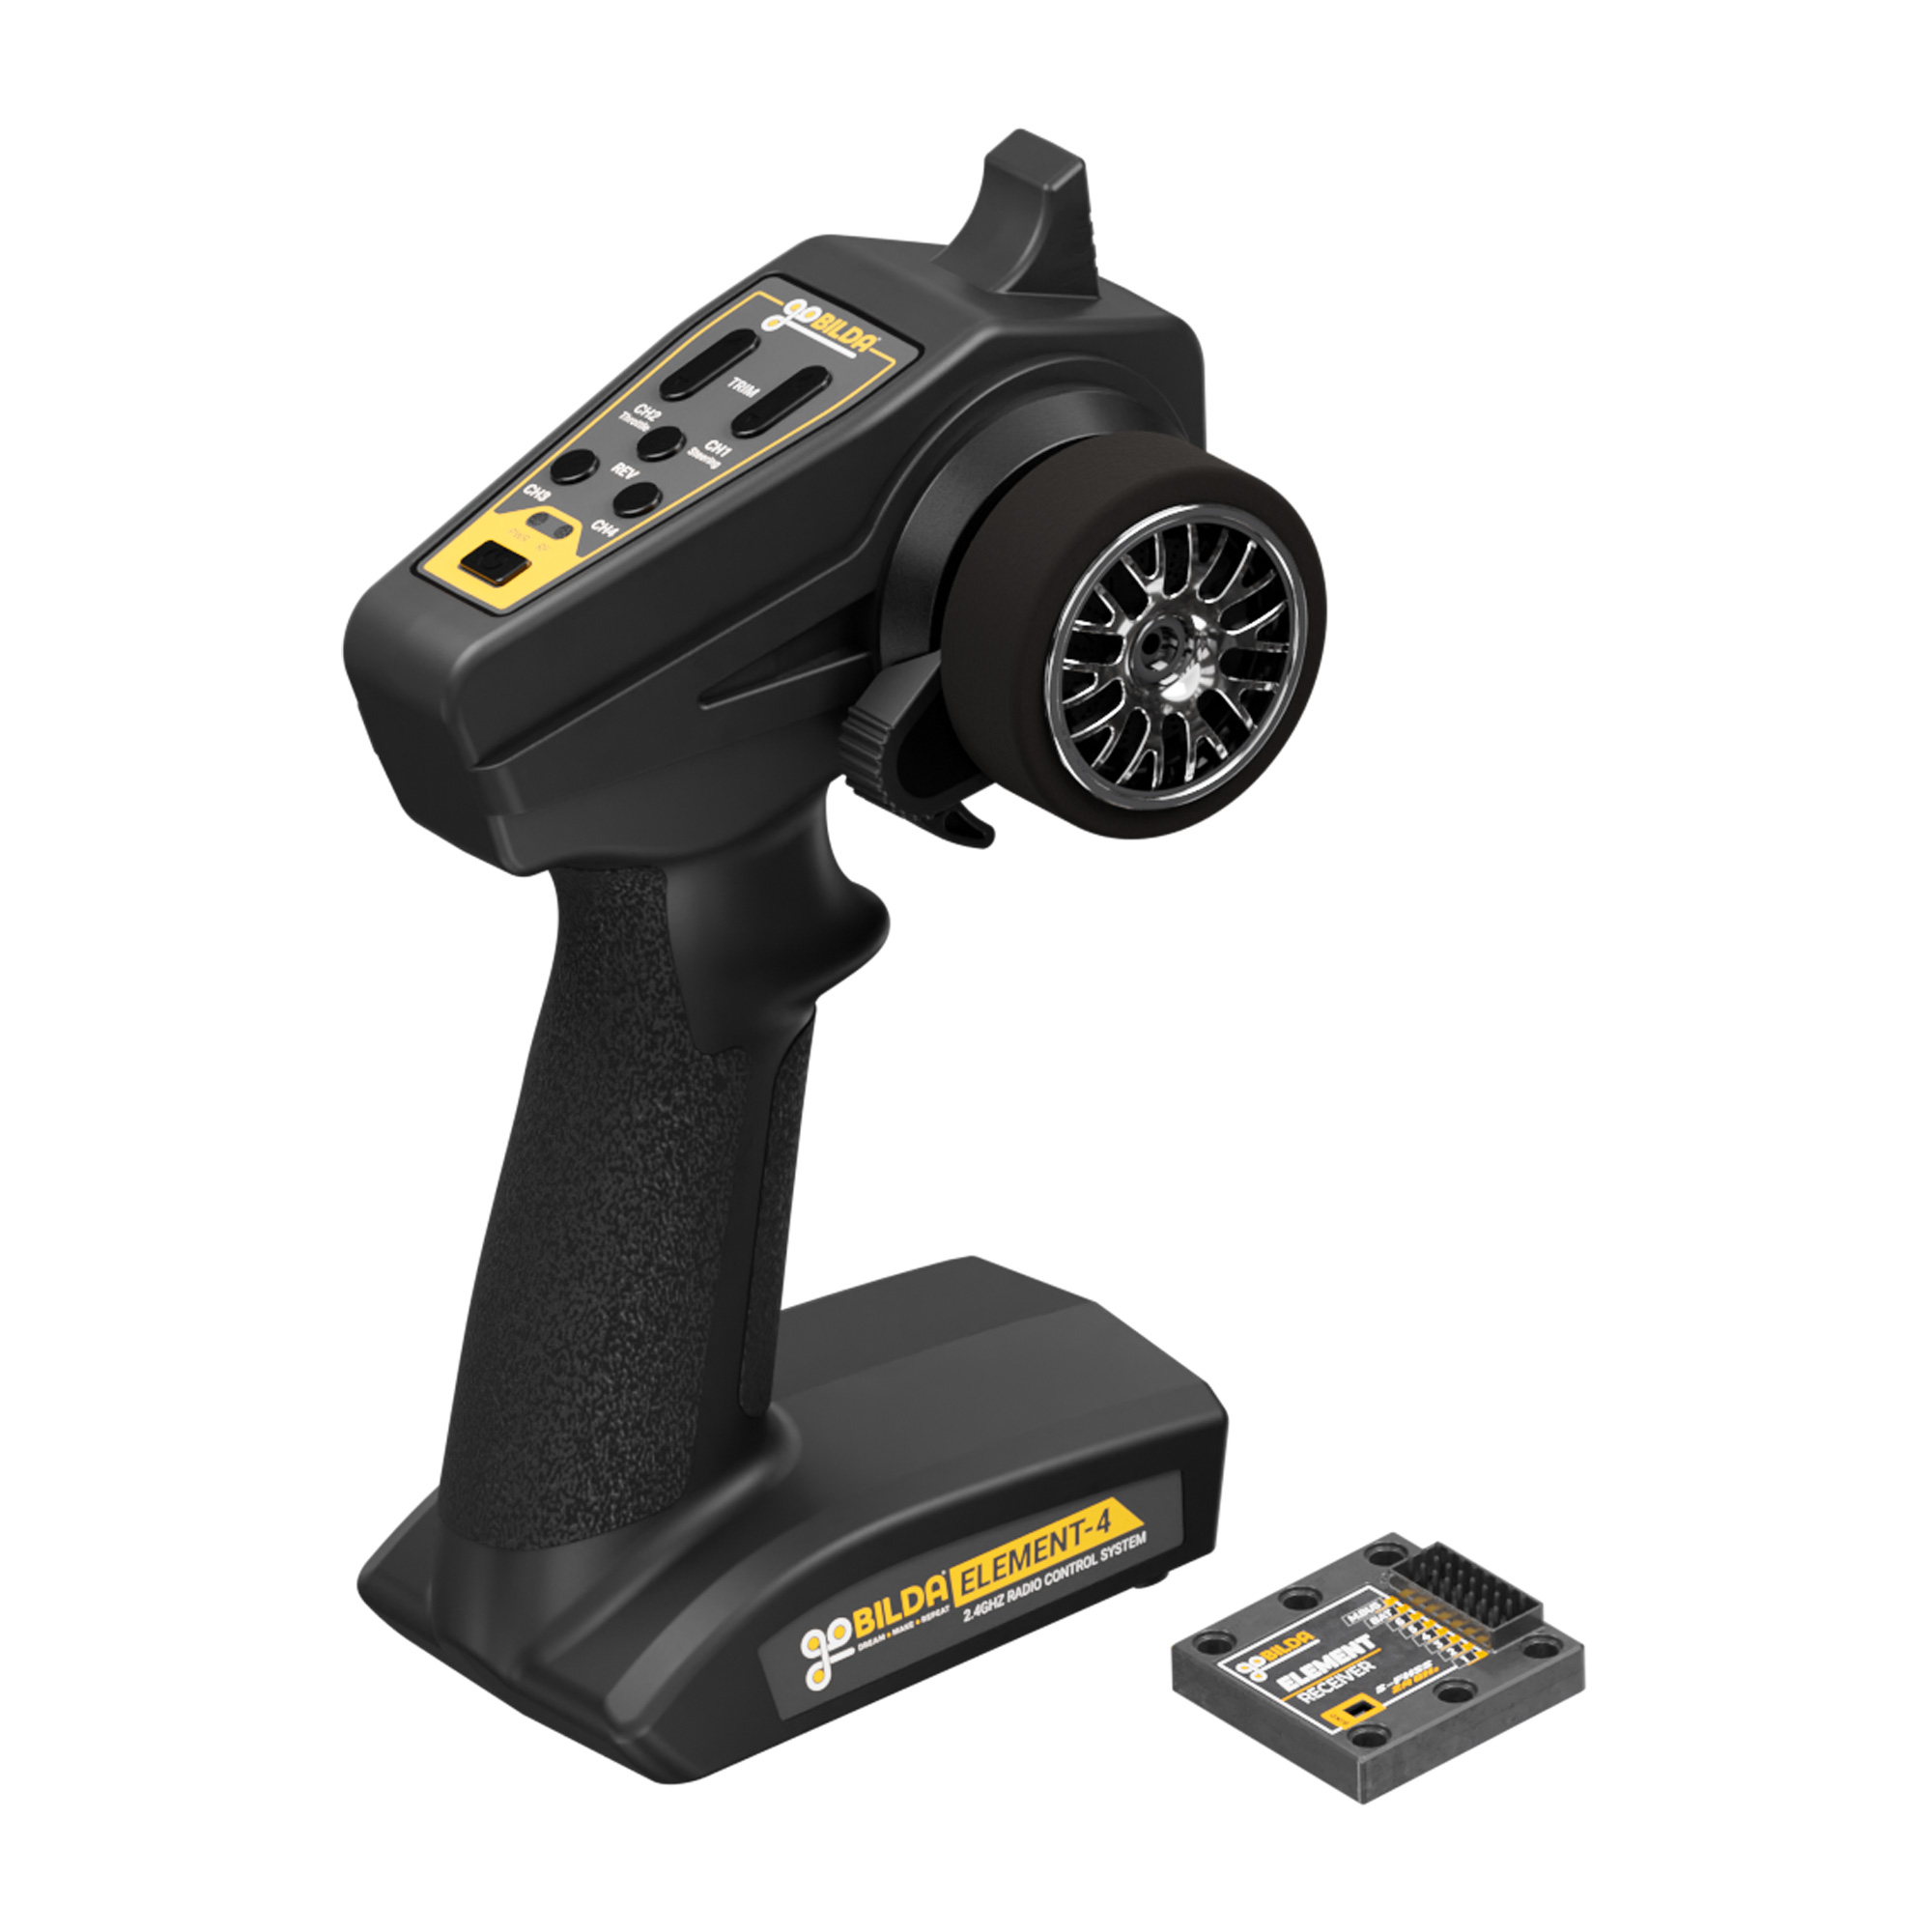
SKU 3113-0004-0001 · 4 canali 2,4 GHz, impugnatura a pistola, ricevente Element inclusa, portata fino a 400 m.
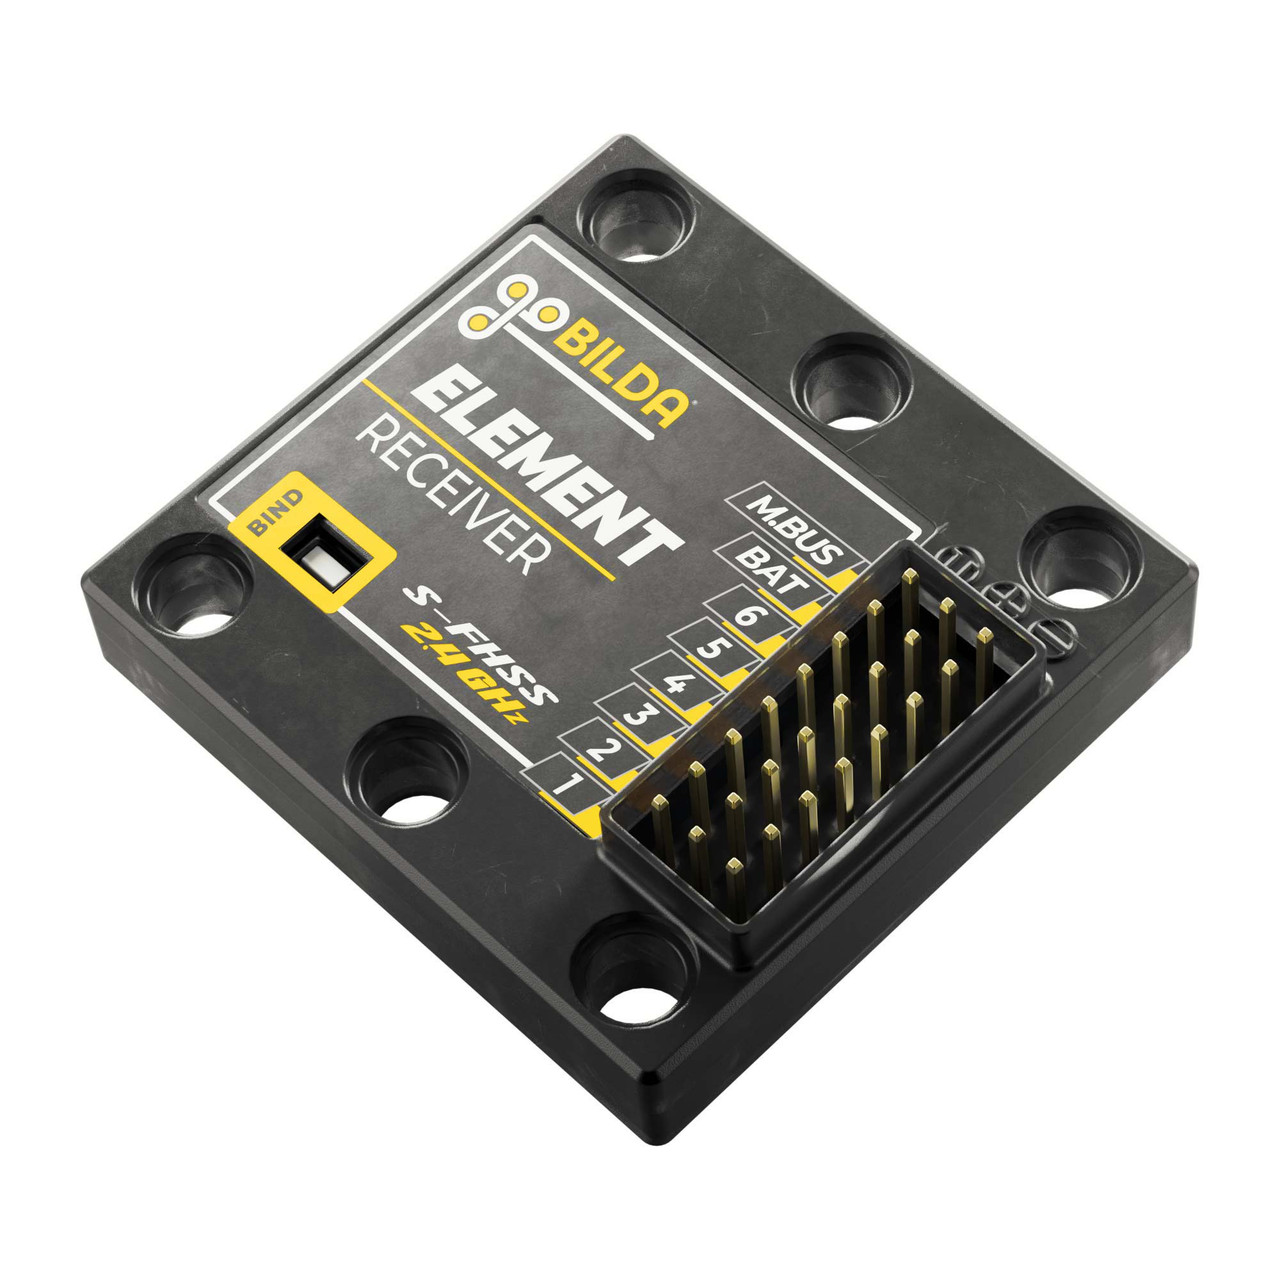
SKU 3112-0006-0001 · ricevente aggiuntiva per Element-4 ed Element-6, 3,5–7,4 V, uscita M.BUS.

Estende l'escursione di qualsiasi radiocomando RC: da 1000–2000 µs fino a 500–2500 µs, tutta la corsa.

6 V nominali: dentro l'intervallo delle gearbox e della maggior parte delle riceventi.
Due accessori risolvono quasi tutti i problemi pratici con le gearbox: il programmatore cambia la modalità del servo interno e fa da servo tester senza scrivere una riga di codice; il Servo Travel Tuner allarga o restringe la corsa quando il controller non sa generare l'intervallo di impulso completo.

Funziona con il servo goBILDA dentro le Stingray. Si alimenta con il portabatterie a 4 celle incluso; la gearbox si collega al connettore servo del programmatore, rispettando il la polarità indicata sulla scheda.
| Tasto | Modalità posizione | Modalità continua |
|---|---|---|
| S ×1 | Sweep automatico avanti e indietro — il LED S lampeggia veloce | |
| S ×2 | Test a 3 punti — il LED S lampeggia lento | |
| L | Va all'estremo sinistro | Massima velocità verso sinistra |
| P | Va al centro | Fermo |
| R | Va all'estremo destro | Massima velocità verso destra |
| S ×3 | Esce dal test, i LED si spengono | |
Il test a 3 punti è il modo più rapido per montare il braccio: premi P, la gearbox va al centro corsa, e fissa il braccio in quella posizione. Così il centro meccanico coincide con i 1500 µs del codice.
Vedi il programmatore 3102
Il servo HSR-M9382TH delle Shark si programma da PC con il DPC-11 e il software Hitec per Windows. Oltre alla modalità continua permette di regolare centro e fine corsa sinistro e destro, verso di rotazione, velocità, banda morta, soft start e fail safe — utile se vuoi che la gearbox si porti in una posizione sicura quando il segnale manca.
Molti radiocomandi e controller R/C inviano solo 1000–2000 µs. Su una Stingray, che vuole 500–2500 µs, vuol dire usare metà della corsa: una Stingray-5 si ferma a 180° invece di 360°. Il Travel Tuner si inserisce in linea come una prolunga servo e rimappa l'impulso in uscita, fino a 500–2500 µs, senza codice e senza riprogrammare niente.
Con Arduino, ESP32 o un controller che genera già 500–2500 µs non serve: basta attach(pin, 500, 2500).
Vedi il Servo Travel Tuner| Sintomo | Causa tipica | Rimedio |
|---|---|---|
| Una Shark non si muove o si muove a strappi | Alimentazione sotto i 6 V | Porta la tensione tra 6,0 e 8,4 V |
| Il controller si resetta quando la gearbox parte | Alimentatore che cede sotto 2–3 A, o servo alimentato dalla scheda | Alimentatore dedicato da almeno 3 A, masse unite |
| Copre solo una parte della corsa | Limiti di default della libreria (544–2400 µs) | attach(pin, 500, 2500) o (pin, 800, 2200) |
| Va a un angolo diverso da quello chiesto | Comandata con write() in gradi | Usa writeMicroseconds() e i gradi per µs del modello |
| Gira nel verso opposto al previsto | Impulso crescente = antiorario | Inverti nel codice: MIN_US + MAX_US − impulso |
| Gira all'infinito invece di tenere l'angolo | È in modalità continua | Riprogrammala in posizione con il 3102 o il DPC-11 |
| In continua striscia piano con 1500 µs | Punto di fermo non perfettamente centrato | Ritocca STOP_US di qualche µs |
| Movimento a scatti | Nuove posizioni inviate prima che arrivi | Rampa di velocità o attese adeguate al rapporto |
| Ronzio e calore da ferma | Carico vicino alla coppia di stallo | Rapporto più alto o contrappeso sul braccio |
| Con il radiocomando copre solo metà corsa | La ricevente invia 1000–2000 µs, la Stingray vuole 500–2500 µs | Servo Travel Tuner o end point aumentati |
| La ricevente si spegne quando la gearbox parte | Bus della ricevente alimentato da una sorgente debole | BEC da 6 A, o alimentazione diretta alle gearbox |
| Con l'RC il braccio torna al centro da solo | Comandato da uno stick a molla in modalità posizione | Usa lo stick del gas, una manopola o un interruttore |
No. Il segnale è identico: un impulso PWM a 50 Hz su tre fili, con livello logico da 3 a 5 V. Cambiano solo i conti, perché il rapporto di riduzione divide la corsa e la velocità del servo interno e ne moltiplica la coppia.
La corsa del servo interno divisa per il rapporto. Le Stingray usano il servo goBILDA da 5 giri (1800°): da 900° con il 2:1 a 200° con il 9:1. Le Shark usano l'Hitec HSR-M9382TH da 2520°: da 1260° con il 2:1 a 280° con il 9:1.
Le Stingray lavorano da 4,8 a 8,4 V, le Shark da 6 a 8,4 V. In stallo assorbono da 2 a 3 A, quindi serve un alimentatore o una batteria capace di almeno 3 A per gearbox, con la massa collegata al GND del controller.
Sì. Il servo interno è dual mode: con il programmatore 3102-0001-0001 (Stingray) o l'Hitec DPC-11 (Shark) passa dalla modalità posizione alla rotazione continua, dove l'impulso comanda velocità e verso e 1500 µs significa fermo.
Perché la libreria Servo distribuisce 0–180 sull'intervallo di impulso, non sui gradi reali dell'albero. Su una Stingray-5 l'intervallo copre 360°, quindi write(90) porta l'uscita a 180°. Usa writeMicroseconds() e converti dai gradi di uscita con i gradi per microsecondo del modello.
Sì. L'ampiezza dell'impulso accettata va da 3 a 5 V, quindi un'uscita a 3,3 V basta. Su ESP32 usa la libreria ESP32Servo o il periferico LEDC a 50 Hz; su Raspberry Pi meglio un PWM hardware o una scheda PCA9685, perché il PWM software trema.
Sì. La gearbox si collega direttamente a un canale della ricevente, senza microcontrollore. Alimenta il bus della ricevente con un BEC o una batteria dentro l'intervallo della gearbox (6 V vanno bene sia per Stingray sia per Shark). Le riceventi inviano di solito 1000–2000 µs, quindi una Stingray usa circa metà corsa: aumenta gli end point o aggiungi un Servo Travel Tuner per arrivare a 500–2500 µs.
Prezzi e disponibilità aggiornati dal negozio. Clicca su una gearbox per la scheda completa.
Il segnale è la parte facile. La parte difficile è scegliere il rapporto giusto tra corsa, velocità e coppia — e fissare la gearbox a una struttura che regga la forza che produce. Stingray e Shark montano direttamente sulla griglia M4 goBILDA, quindi canali, staffe e alberi del sistema si accoppiano senza adattatori.
Servo goBILDA da 5 giri, da 2:1 a 9:1: da 900° di corsa a 227 kg·cm di coppia
SfogliaServo Hitec brushless con ingranaggi in titanio: fino a 1260° o fino a 306 kg·cm
SfogliaEstende l'escursione di qualsiasi radiocomando RC fino a 500–2500 µs: tutta la corsa delle Stingray
ScopriIl programmatore 3102 per cambiare modalità, prolunghe servo e accessori
SfogliaCorsa, coppia e velocità sono indicate su ogni scheda prodotto. Non sai quale rapporto serve al tuo meccanismo? Mandaci uno schizzo con pesi e bracci: rispondiamo con un codice prodotto, non con un dépliant.


